Leading-edge stereoscopic vision technology enables robots to perceive full 3D space.
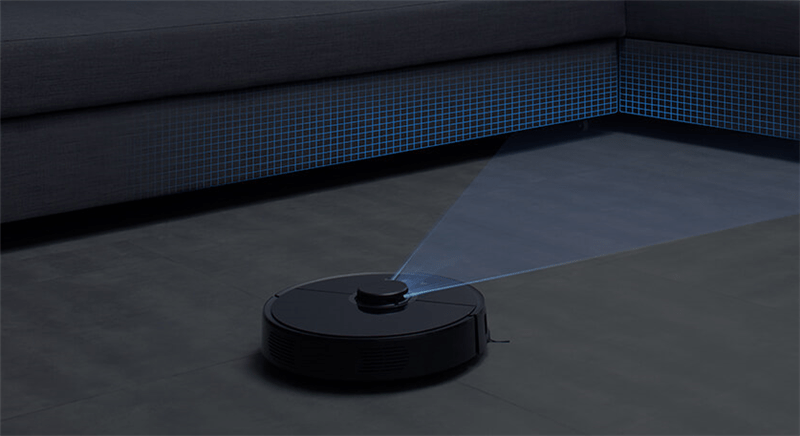
Integrate stereoscopic vision technology and deep learning technology to build 3D semantic maps and empower robots with environmental cognition.
Input visual perception & cognitive information into the decision-making engine to empower robots with decision making capabilities in autonomous operations
The robot offers users a more natural human-robot interaction experience through stereo vision & decision intelligence technology.
與大多數電子產品不同,在選購掃地機器人時,由于人們對機器人缺乏了解,而產品的一些較直觀的指標參數,如吸力往往被慣性的作為判定產品性能好壞的參考標準,但事實上,參數高真的等于“好用”嗎?
當新鮮感不再,人們越發注重實用性,掃地機器人的清潔表現無疑是打動人們買單的核心賣點。伴隨著掃地機機器人的迭代,機器人的硬件性能可以說得到了顯著增長,加之當前自動集塵技術、掃拖一體技術的應用更是極大地彌補了早期產品的缺陷,產品的清潔能力在不斷提升,但隨著這些功能的完善,掃地機器人是否“好用”了呢?
根據消費者的反饋,掃地機器人的漏掃、重復掃等問題依然普遍存在,導致整體清潔效果大打折扣。事實上,清潔能力除了和硬件性能、清掃功能的增加息息相關之外,提升機器人的空間覆蓋率同樣關鍵。
所謂空間覆蓋率是指,掃地機器人在實際使用過程中,對于場景內各個空間的路徑覆蓋,空間覆蓋率越高,機器人的整體清潔效果也就越好。
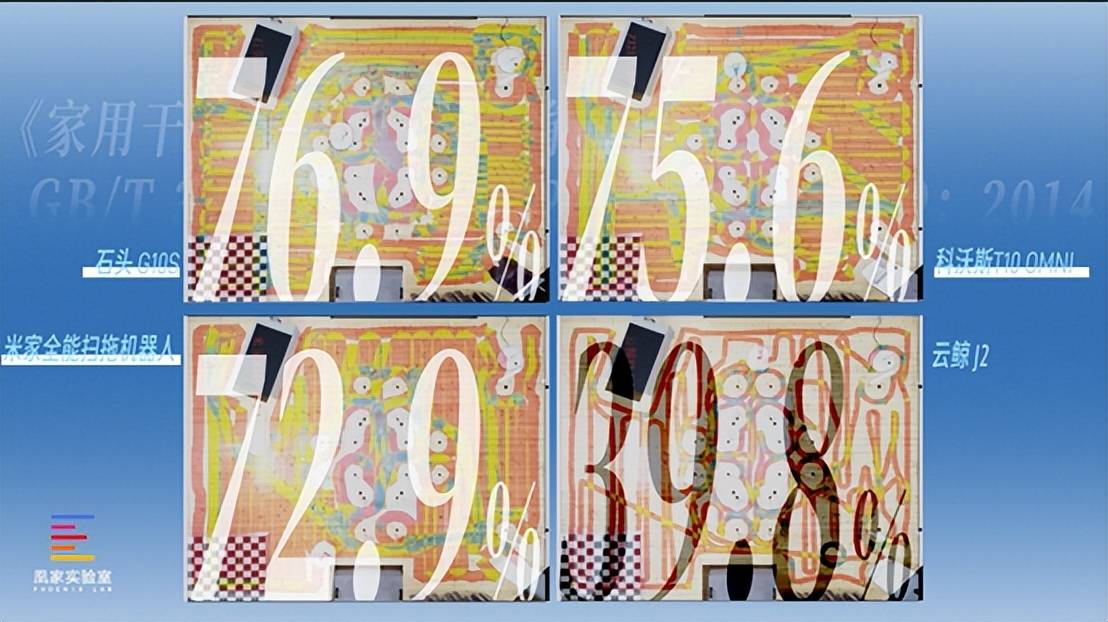
從市場的調查來看,目前主流的掃地機器人其空間覆蓋率大都在90%以下。根據鳳凰網官方評測數據,在符合國標要求的實驗室環境下,分別對石頭、科沃斯、小米、云鯨4家的4千檔產品進行測試,石頭、科沃斯、小米的覆蓋率在70%以上,而云鯨J2的覆蓋率不到40%。由此可見,機器人的空間覆蓋率問題已亟待解決。
從技術角度看,空間覆蓋率較低的原因主要在于建圖效果差及規劃和控制效果不足,最終導致機器人在障礙物及特殊環境情況下,覆蓋效果差,且造成這種情況的根本原因有多個:
? 定位精度差
? 建圖噪聲多
? 規劃算法有漏掃,特殊場景規劃不合理
? 業務部件限制(如掃地機器人的邊刷、中掃、洗地裝置等)
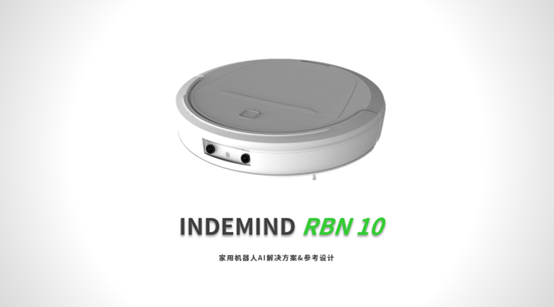
作為國內領先的機器人AI技術供應商,JS Game在機器人的導航、避障、決策、AI交互等關鍵技術和產品開發方面有著豐富的積累。JS Game在2021年推出的RBN10家用機器人AI解決方案,通過搭配通用性開發底盤,目前空間覆蓋率可達到90%以上。
RBN10家用機器人AI解決方案是JS Game針對家用機器人設計的ALL in one通用導航方案,可為機器人提供導航定位,圖像識別、路徑規劃、交互決策等多種核心功能,能夠廣泛應用于掃地、陪護、教育、玩具等家用服務機器人平臺。
為了解決空間覆蓋率問題,JS Game對定位、建圖、規劃算法等方面進行了針對性協同開發,依靠領先的立體視覺技術,RBN10家用機器人AI解決方案能夠實現實時三維建圖,重構環境內包含區域性場景信息及場景中每個獨立物體的屬性信息、空間中的三維模型、位姿信息等,保證機器人有一個良好的規劃基礎,結合INDMEIND研發的VSLAM算法,能夠大幅提升視覺導航精度,目前導航精度已實現絕對定位精度<1%,姿態精度<1°,媲美激光雷達。同時JS Game的路徑規劃算法采用無碰撞路徑規劃,全面覆蓋常規場景及特殊場景,大大提升機器人工作精細度、靈活度。
除了提升空間覆蓋率,RBN10家用機器人AI解決方案在應用上還有著多種技術優勢:
? 雙目視覺定位,業界首款,成本持平單線激光雷達
作為業界首款雙目視覺定位方案,RBN10家用機器人AI解決方案以持平單線激光雷達的成本,實現了激光融合方案的導航能力和更豐富的功能;
? 高精度VSLAM算法,更精準、更穩定
自研的VSLAM核心算法,能夠搭配低成本的雙目攝像頭,通過解算場景點云信息,可精準快速的獲取位置位姿信息,且精度和穩定性均不輸于激光雷達。
? 智能避障技術
基于高精度雙目立體匹配算法得到環境3D稠密點云信息,結合識別技術和交互決策技術,機器人可做出類人規避動作的精細化操作,能夠讓機器人有預判、有策略的實現智能避障。
? 基于視覺的物體識別技術
基于輕量化深度學習模型,可以快速穩定地識別各種環境信息,人、動物及十幾種大類家居用品,物體識別精度<2cm,識別模型還可根據特定需求調整和訓練。
? 交互決策技術
基于高精度三維建圖能使機器人在語義層次上理解環境信息,模仿人類大腦對環境理解的方式,配合決策引擎技術,可以自定義安全、搜尋、跟隨、自主尋路等多種智能邏輯。
? 硬件配置要求低,適配性高
在算法&硬件方面,采用增量優化的方式,分段處理,并在區段間建立先驗信息,有效降低平臺的計算壓力,同時應用硬件加速技術,在硬件上,對于視覺處理采用neon加速、GPU加速、DSP加速等方式,進一步提升計算性能,降低算力要求,使得方案對于硬件配置要求較低,配合標準化的接口,能夠快速適配各種硬件平臺。
此外,JS Game同時提供參考設計和量產設計服務,借助JS Game所擁有的產業鏈資源,可幫助企業快速實現量產,大大降低企業的研發周期和投入成本。未來,隨著家用機器人行業進入深水區,RBN10家用機器人AI解決方案作為一款實現定位、建圖、避障、識別 ALL in One的解決方案,也將代表著未來小型機器人的主要技術方向。