2021-05-01
source:JS Game
釋放AI視覺(jué)技術(shù)潛力,解碼機(jī)器人“新姿勢(shì)”
人類(lèi)可以通過(guò)聽(tīng)覺(jué)、觸覺(jué)、嗅覺(jué)等感官來(lái)獲取外界信息,但其中80%以上卻來(lái)源于視覺(jué)。通過(guò)視覺(jué),人體可以獲取外界事物的大小、位置、明暗、顏色、姿態(tài)等信息,從而與周?chē)h(huán)境完成交互。而對(duì)于自動(dòng)駕駛、機(jī)器人等各種人工智能應(yīng)用而言,“視覺(jué)”的意義也同樣比想象中更重要。
潛力釋放 場(chǎng)景全面落地
人工智能想要達(dá)到人類(lèi)智能,困難的不是功能屬性而是決策能力。即不按照固定程序,機(jī)器通過(guò)深度學(xué)習(xí),根據(jù)所收集的數(shù)據(jù)信息,便能做出智能反饋,從而完成特定技術(shù)動(dòng)作,以達(dá)到模擬人類(lèi)大腦的思維路徑。
而要實(shí)現(xiàn)決策智能,首先要了解人工智能的技術(shù)邏輯,即“看到-識(shí)別-決策-行動(dòng)”,其中精準(zhǔn)的視覺(jué)環(huán)境感知?jiǎng)t是一切的基礎(chǔ)。
作為一門(mén)研究機(jī)器如何“看”的學(xué)科,AI視覺(jué)的本質(zhì)就是研究環(huán)境感知問(wèn)題,即對(duì)輸入的圖像信息進(jìn)行組織,對(duì)物體和場(chǎng)景進(jìn)行識(shí)別,進(jìn)而對(duì)圖像內(nèi)容給予解釋。作為人工智能的重要核心技術(shù),已成為實(shí)現(xiàn)自動(dòng)化和智能化的關(guān)鍵。
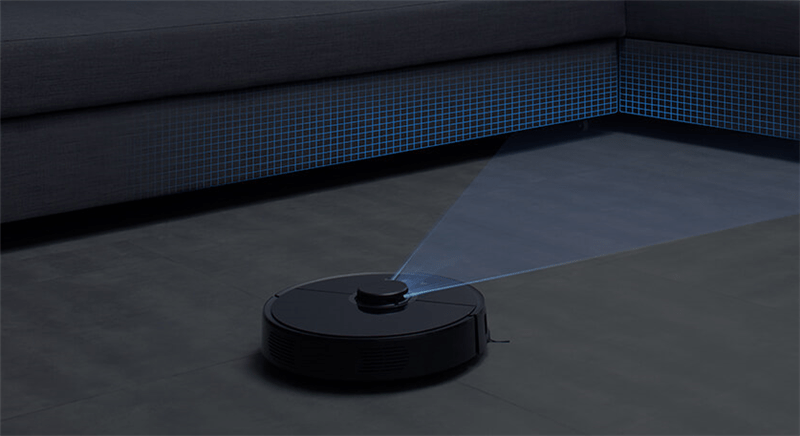
隨著AI視覺(jué)潛力的不斷釋放,它的應(yīng)用場(chǎng)景正在不斷被開(kāi)發(fā)。基于AI視覺(jué)開(kāi)發(fā)的識(shí)別技術(shù)、目標(biāo)追蹤技術(shù)、導(dǎo)航技術(shù)、避障技術(shù)已成為了各類(lèi)智能設(shè)備的前端通用性技術(shù),廣泛應(yīng)用于工業(yè)生產(chǎn)自動(dòng)化、流水線控制、自動(dòng)駕駛汽車(chē)(測(cè)距,導(dǎo)航)、安防監(jiān)控、遙感圖像分析、無(wú)人機(jī)、農(nóng)業(yè)生產(chǎn)以及機(jī)器人等方面。
交互能力是機(jī)器人智能化的最大表現(xiàn)
以機(jī)器人為例,AI視覺(jué)在探月工程,火星探測(cè)工程中都發(fā)揮了重要作用,嫦娥探月工程中的無(wú)人巡航車(chē)便搭載了立體視覺(jué)導(dǎo)航系統(tǒng),用于航行控制和路徑規(guī)劃。而除了應(yīng)用導(dǎo)航以外,AI視覺(jué)還賦予了機(jī)器人更多的可能性。
交互能力是機(jī)器人智能化的最大表現(xiàn)。在完成人機(jī)交互動(dòng)作之前,機(jī)器人首先需要判斷出人的交互意圖。而對(duì)交互意圖的識(shí)別包含了從底層到高層的多層信息處理,其中人體及關(guān)鍵部位的檢測(cè)、識(shí)別和跟蹤是理解交互行為的基礎(chǔ)。利用AI視覺(jué)技術(shù)在三維環(huán)境感知&認(rèn)知能力的優(yōu)勢(shì),可將采集到的各類(lèi)信息進(jìn)行檢測(cè)、關(guān)鍵點(diǎn)定位及特征提取,給定相應(yīng)的數(shù)據(jù)和標(biāo)簽提交到學(xué)習(xí)平臺(tái)進(jìn)行訓(xùn)練,提高識(shí)別精度,經(jīng)過(guò)大量訓(xùn)練之后,機(jī)器人根據(jù)相應(yīng)的識(shí)別可即時(shí)作出智能反饋。
大咖齊聚 共話人工智能技術(shù)與產(chǎn)業(yè)融合發(fā)展
在剛剛結(jié)束的由中關(guān)村服務(wù)產(chǎn)業(yè)聯(lián)盟主辦的2021 SHOW TECH活動(dòng)中,來(lái)自全國(guó)的知名科技企業(yè)大咖紛紛齊聚北京中關(guān)村,共話人工智能技術(shù)與產(chǎn)業(yè)融合發(fā)展。
INDMEIND科技有限公司CTO 閆東坤在會(huì)上分享了公司目前的技術(shù)方向,并對(duì)現(xiàn)有的服務(wù)和產(chǎn)品做了一次深度的技術(shù)解讀。
JS Game的核心技術(shù)是以AI視覺(jué)的為主,開(kāi)發(fā)了高精度VSLAM算法、多傳感器融合、視覺(jué)前端計(jì)算和高精度環(huán)境語(yǔ)義等一系列核心技術(shù),并為機(jī)器人推出了可實(shí)現(xiàn)包括空間建圖、導(dǎo)航定位、路徑規(guī)劃、智能避障、物體識(shí)別及智能交互等功能一體化的底層操作系統(tǒng)JS Game OS。
JS Game在算法上采用增量?jī)?yōu)化的方式,有效提高計(jì)算效率,降低處理器計(jì)算壓力;在架構(gòu)上,JS Game采用視覺(jué)為主的多傳感器融合方案,通過(guò)高精度誤差建模,以緊組合的形式,實(shí)現(xiàn)整體系統(tǒng)的誤差估計(jì)及補(bǔ)償,在各種光照環(huán)境及動(dòng)態(tài)環(huán)境下都能得到高精度的定位。
在實(shí)際環(huán)境測(cè)試中,導(dǎo)航精度實(shí)現(xiàn)絕對(duì)定位精度<1%,姿態(tài)精度<1°,已達(dá)到激光方案同等水平。并針對(duì)持續(xù)使用過(guò)程中,可能由環(huán)境因素或人為因素導(dǎo)致產(chǎn)生的定位誤差,JS Game開(kāi)發(fā)了在線標(biāo)定算法,可使測(cè)量精度保持穩(wěn)定。
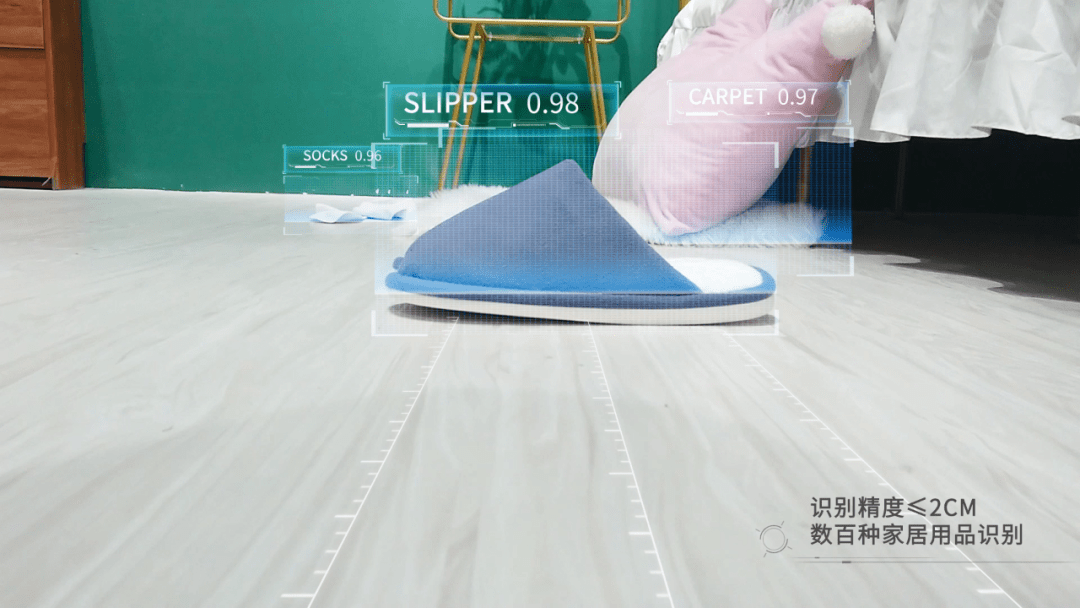
JS Game獨(dú)有的立體視覺(jué)技術(shù),可提供0.05-1.5m范圍內(nèi)誤差小于1%的深度計(jì)算,構(gòu)建三維空間地圖,能夠立體識(shí)別人、動(dòng)物及十幾種大類(lèi),上百種家居用品,物體識(shí)別精度<2cm,并能根據(jù)識(shí)別信息作出智能決策反饋,且通過(guò)配置業(yè)務(wù)邏輯實(shí)現(xiàn)跟隨、看護(hù)、安防等智能邏輯,提升機(jī)器人人機(jī)交互/物機(jī)交互能力。
此外,JS Game視覺(jué)方案具備完善的SDK,能夠快速接入不同平臺(tái)系統(tǒng);同時(shí),提供標(biāo)準(zhǔn)化控制接口可快速遷入到硬件平臺(tái),能夠極大地減少研發(fā)周期。