自研創新“端側+云端”低算力混合模型
導航 · 避障 · 交互 ALL IN ONE
視覺自然導航 · 商用場景全覆蓋
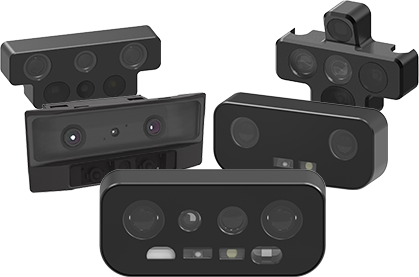
6種模組,適合多樣需求
多模態感知,完成數據對齊及環境動態捕捉,實現長期空間記憶
嵌入物理規則約束,完成結構化三維語義地圖建模,突破環境感知局限,滿足精準化、策略化作業要求
從單一編程到意圖驅動,完成復雜任務分層推理與規劃,實現任務執行泛化能力
打通物理與數字世界的“次元壁”,將數字規則映射到物理行為,實現人機交互及多機協作
立體視覺開發平臺
職位描述:
1. 負責慣性、視覺、里程計、GNSS多傳感器融合算法開發;
2. 負責慣性器件誤差建模分析,及標定算法、對準算法、補償算法開發;
3. 負責器件性能分析及選型。
職位要求:
1.碩士及以上學歷,有1年及以上工作經驗;
2.精通Kalman濾波、初始對準、組合導航、標定、誤差補償等算法;
3.熟悉慣性/衛星/里程計原理及誤差建模;
4.熟悉組合導航在車載、機載和行人導航領域的應用;
5.熟悉捷聯式慣性系統的工作原理、誤差來源和分析方法;