2021-04-02
來(lái)源:JS Game
掃地機(jī)器人智能化升級(jí)之路 智能決策已成關(guān)鍵
智能掃地機(jī)器人作為“新生代”國(guó)民新寵,近幾年可謂火爆異常,不過(guò)事實(shí)上它并非什么新鮮產(chǎn)物,早在20年前便已進(jìn)入市場(chǎng)。不過(guò)早期的版本十分落后,和智能實(shí)在沾不上邊,只能叫做掃地機(jī),并被當(dāng)時(shí)的用戶吐糟是人工“智障”。
用20年“咸魚翻身”,從小眾到大眾,從雞肋產(chǎn)品到成為家庭最受歡迎的消費(fèi)硬件之一,掃地機(jī)器人是如何一步一步從“智障”走向智能的?
開(kāi)啟掃地機(jī)器人時(shí)代
1996年,由瑞典家電巨頭伊萊克斯制造的第一臺(tái)掃地機(jī)“三葉蟲”問(wèn)世。不過(guò)該產(chǎn)品反應(yīng)速度、運(yùn)行速度、機(jī)械進(jìn)行速度較慢,清掃效率低,同時(shí)存在設(shè)計(jì)缺陷且價(jià)格高昂,并沒(méi)有引起消費(fèi)者的關(guān)注。但不可置否,作為先驅(qū)產(chǎn)品,雖然有很多不足,但卻開(kāi)啟了掃地機(jī)器人時(shí)代。
早期掃地機(jī)器人多以慣性導(dǎo)航技術(shù)來(lái)引導(dǎo)清掃機(jī)器人移動(dòng)作業(yè),但由當(dāng)時(shí)硬件薄弱和算法成熟度不足,一直有隨處亂撞、誤差大等問(wèn)題,導(dǎo)致實(shí)際表現(xiàn)并不理想。
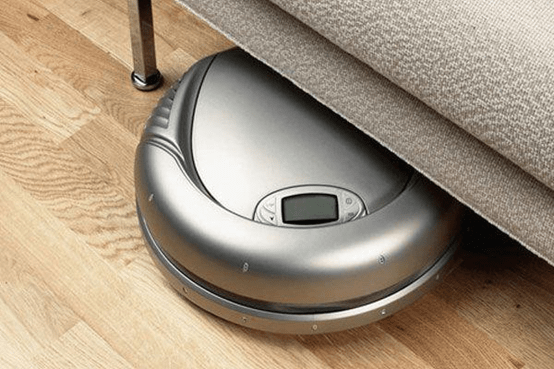 世界上第一臺(tái)掃地機(jī)器人——三葉蟲
作為掃地機(jī)器人的早期技術(shù),慣性導(dǎo)航主要利用根據(jù)陀螺儀和加速度計(jì)的測(cè)量數(shù)據(jù),以此確定載體在慣性參考坐標(biāo)系中的運(yùn)動(dòng)和計(jì)算載體在慣性參考坐標(biāo)系中的位置。 雖然慣性導(dǎo)航技術(shù)廣泛應(yīng)用于飛機(jī)、導(dǎo)彈、艦船等領(lǐng)域,但受限于慣導(dǎo)傳感器的成本,在掃地機(jī)器人上的表現(xiàn)并不理想,主要表現(xiàn)為路線雜亂、覆蓋率低等。
從隨機(jī)碰撞到全局規(guī)劃,開(kāi)啟智能化之路
慣性導(dǎo)航之后,掃地機(jī)器人導(dǎo)航技術(shù)很長(zhǎng)時(shí)間都未能取得技術(shù)突破,直到激光導(dǎo)航技術(shù)出現(xiàn),讓掃地機(jī)器人進(jìn)入了智能全局規(guī)劃時(shí)代。
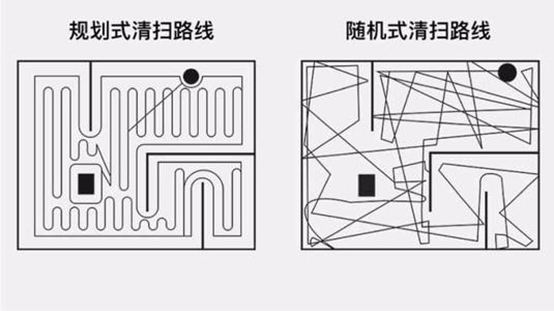 清掃路線對(duì)比圖
2010年,美國(guó)硅谷首先推出了使用激光雷達(dá)測(cè)距的清掃機(jī)器人。掃地機(jī)器人通過(guò)機(jī)身發(fā)射器發(fā)射激光,遇到障礙物的激光反射,通過(guò)計(jì)算發(fā)射器和接收時(shí)間差,計(jì)算障礙物和機(jī)器之間的距離,生成二維地圖,實(shí)現(xiàn)自主導(dǎo)航。Neato清掃機(jī)器人于2010年發(fā)售,使用360度旋轉(zhuǎn)的激光測(cè)距儀掃描周圍環(huán)境,進(jìn)行即時(shí)定位和環(huán)境地圖構(gòu)筑(SLAM),在此基礎(chǔ)上實(shí)現(xiàn)科學(xué)規(guī)劃清掃路線,也是目前市面上主流的掃地機(jī)器人導(dǎo)航方案。
掃地機(jī)器人的未來(lái)智能化之路:智能決策
而隨著市場(chǎng)需求的不斷升級(jí),激光導(dǎo)航的弊端逐漸顯露出來(lái),由于激光可獲取的環(huán)境信息單一,在環(huán)境識(shí)別上有著天然的劣勢(shì),同時(shí)激光雷達(dá)只能實(shí)現(xiàn)二維避障,容易產(chǎn)生探測(cè)盲區(qū),因此,較少的環(huán)境信息量無(wú)法支持掃地機(jī)器人實(shí)現(xiàn)智能決策,這就導(dǎo)致掃地機(jī)器人在避障、交互上有著天然缺陷。
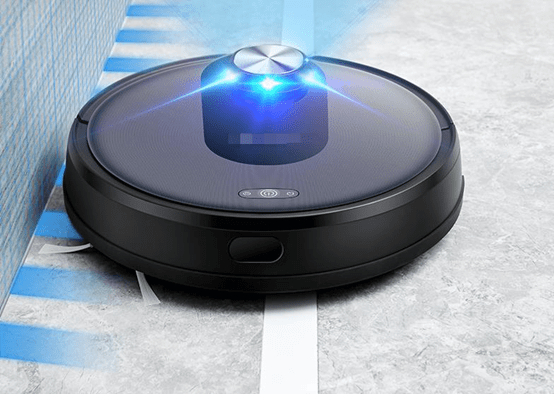 激光導(dǎo)航——掃地機(jī)器人
因此,如何讓掃地機(jī)器人進(jìn)一步“開(kāi)智”,便是新一代掃地機(jī)器人的革新方向,要讓它能“看見(jiàn)”,能“看懂”,還要“懂執(zhí)行”,而這其中的關(guān)鍵便是智能決策。
從技術(shù)角度上講,激光導(dǎo)航實(shí)現(xiàn)了部分信息感知(感知&認(rèn)知)和基于知識(shí)的決策。而智能決策則是把信息感知(認(rèn)知)、(基于知識(shí)的)決策和執(zhí)行過(guò)程有機(jī)地統(tǒng)一起來(lái),實(shí)現(xiàn)真正的智能化。而實(shí)現(xiàn)智能決策,首先要實(shí)現(xiàn)完整的信息感知。
隨著計(jì)算機(jī)視覺(jué)技術(shù)的進(jìn)步,掃地機(jī)器人廠商紛紛把目光投向視覺(jué)導(dǎo)航,通過(guò)模擬人的視覺(jué)實(shí)現(xiàn)對(duì)周圍環(huán)境信息采集和識(shí)別,這為實(shí)現(xiàn)決策智能提供了基礎(chǔ)條件。
但更豐富的功能也意味著更高的技術(shù)難度,因此市面上的視覺(jué)導(dǎo)航方案還相對(duì)較少,不少?gòu)S商掃地機(jī)頭部企業(yè)紛紛另辟蹊徑,在已有的激光方案上添加視覺(jué)傳感器,用以彌補(bǔ)激光方案在環(huán)境感知方面的不足,如石頭的T7pro,在激光導(dǎo)航的基礎(chǔ)上搭載雙目視覺(jué)傳感器,不僅可以獲得視覺(jué)范圍內(nèi)障礙物的準(zhǔn)確深度,還可以識(shí)別周圍物體的各種信息,從而進(jìn)行策略性避障和導(dǎo)航規(guī)劃。不過(guò)這一方案雖然融合了多方的優(yōu)點(diǎn),但成本也隨之上升,反映到市場(chǎng)便是價(jià)格水漲船高,讓大部分消費(fèi)者只能望而卻步。
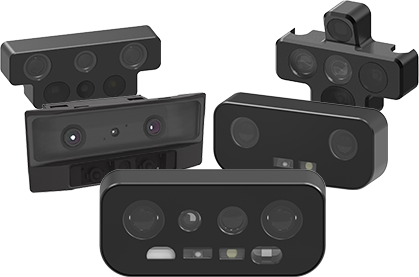
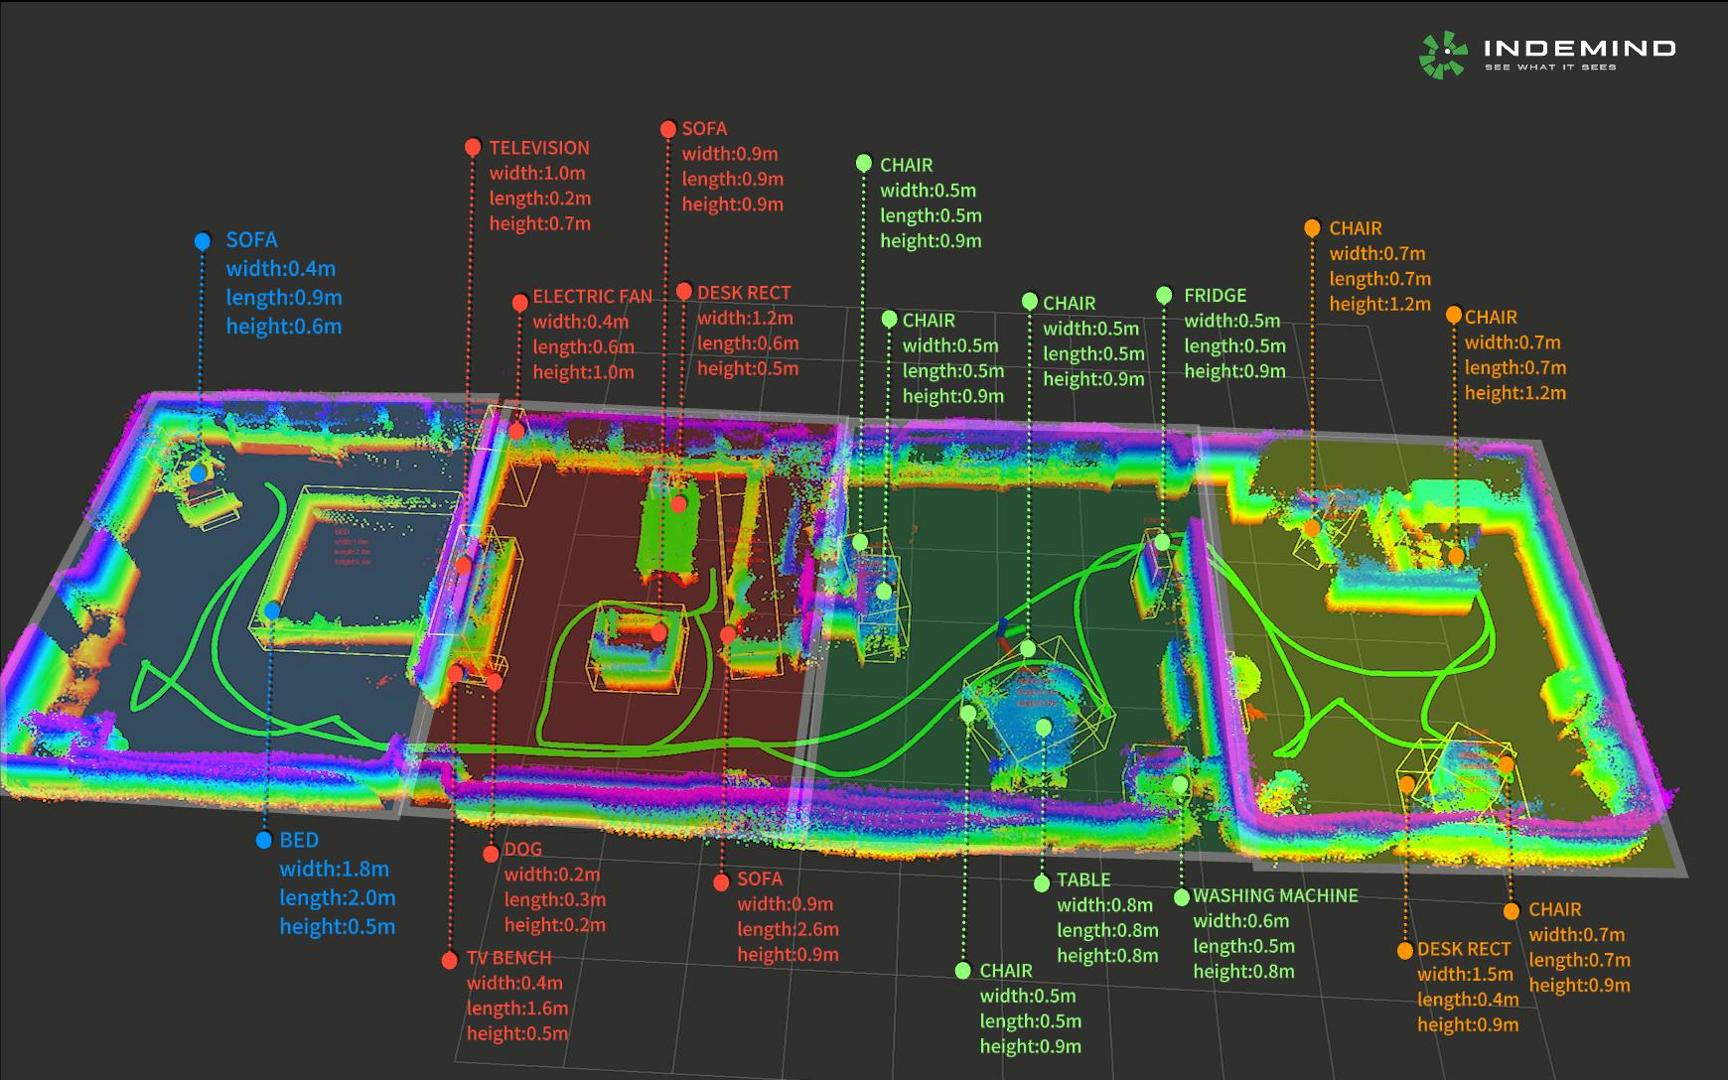
目前,國(guó)內(nèi)公司JS Game針對(duì)掃地機(jī)器人推出了ALL IN ONE模組化雙目視覺(jué)導(dǎo)航產(chǎn)品, 該產(chǎn)品依靠人工智能視覺(jué)技術(shù)、高精度VSLAM算法為掃地機(jī)器人提供空間建圖、導(dǎo)航定位、路徑規(guī)劃、智能避障、家居識(shí)別、智能交互等功能。在導(dǎo)航定位數(shù)據(jù)上實(shí)現(xiàn)定位精度<1%,姿態(tài)進(jìn)度<1°,足以媲美激光導(dǎo)航,和激光融合方案相比,成本更低,智能拓展性更強(qiáng),更易集成。
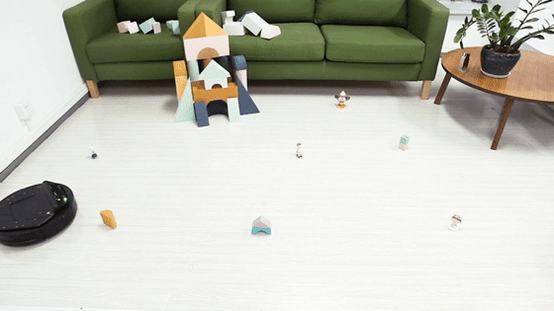 JS Game雙目視覺(jué)導(dǎo)航方案掃地機(jī)器人樣機(jī)避障演示
在智能決策方面,JS Game雙目視覺(jué)導(dǎo)航產(chǎn)品依托于視覺(jué)導(dǎo)航的天然優(yōu)勢(shì),融合環(huán)境感知技術(shù),使掃地機(jī)器人能夠?qū)δ繕?biāo)區(qū)域構(gòu)筑三維環(huán)境地圖,建立獨(dú)有的智能決策模型,實(shí)現(xiàn)立體式人機(jī)交互、物機(jī)交互,如通過(guò)語(yǔ)音命令掃地機(jī)器人清掃特定區(qū)域、機(jī)器根據(jù)識(shí)別到的不同障礙物信息實(shí)現(xiàn)策略避障、策略清掃等。讓掃地機(jī)器人實(shí)現(xiàn)從“看得見(jiàn)”向“看得懂”再向“懂執(zhí)行”不斷進(jìn)階。