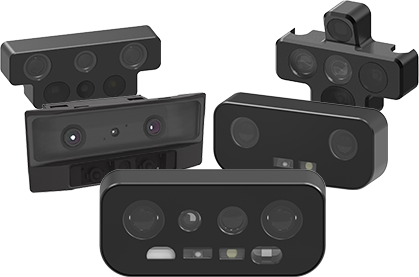
自JS Game雙目視覺慣性模組更新200幀高速采集固件至今已有月余。這段時間中,小D收到了很多用戶關于200幀雙目視覺慣性模組的使用反饋,小D在此表示感謝,你們的反饋和建議,都將成為JS Game繼續為用戶提供優質產品與服務的動力。
當然,有認可便會有質疑。在所有反饋中,雙目慣性模組200幀高速信息采集成了質疑來源的“重災區”,為了向大家闡明200幀高速采集的優勢,小D將以用戶的角度出發,帶著大家的質疑深入解析雙目慣性模組200幀高速采集特性。
200幀圖像采集是否是宣傳噱頭?
相信這個問題是大家廣為關注的。圖像及位姿等環境采集能力是一款雙目慣性相機的核心功能,甚至在某些方面代表了一款雙目慣性相機的核心競爭力。環境采集能力越強,雙目慣性相機的應用場景及功能便具有更多可能性。如自動駕駛、高速無人機等載體高速運動場景,普通雙目慣性相機力所不逮時,便需要更高幀率雙目慣性相機介入,才可實現自動駕駛汽車、高速無人機的高機動、快速反應。因此,INDEMIN正是為了讓雙目視覺慣性模組滿足更多高速應用場景而推出的200幀高速信息采集固件,并非僅僅是為宣傳。
200幀高速采集為雙目立體視覺應用帶來哪些優勢?
小D做了一個小實驗讓各位對200幀高速圖像采集優勢有個直觀清晰的認識,實驗如下:
注:本實驗部分采用人力操控,如有誤差,請見諒。
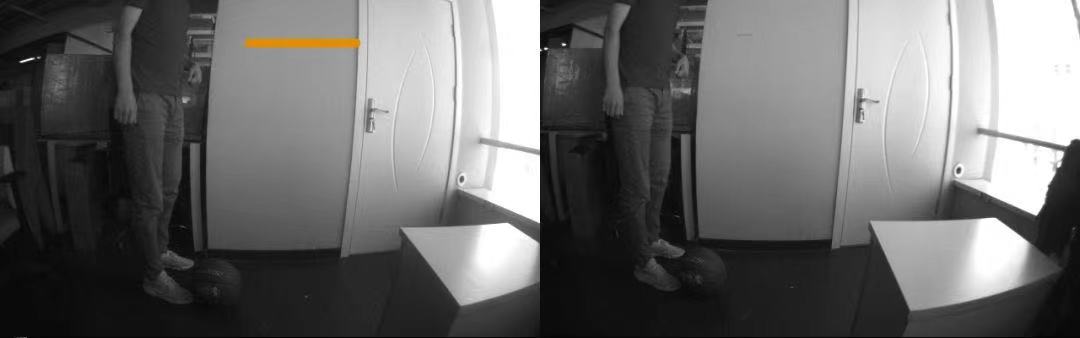
實驗對象:JS Game雙目視覺慣性模組
控制變量:使籃球在刻度線高度(±3cm)做自由落地運動,使用固定位雙目慣性模組分別以25、50、100、200幀記錄籃球在掉落彈起過程,存儲幀圖像。
實結果展示:由于籃球以同環境、同高度做自由落地運動,因此取籃球落地、彈起過程放慢展示200、100、50、25幀不同效果 具體結果如下:四次實驗模組采集時間戳如下圖:
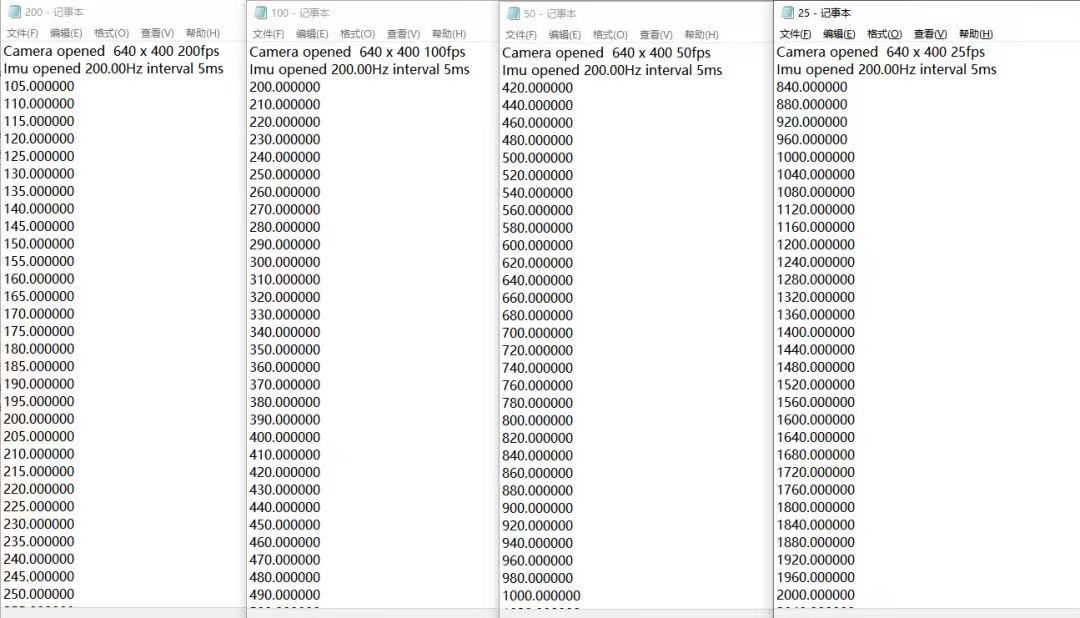
通過實驗可知,以200幀高速采集的圖像中環境信息更豐富且更具動作連續性,100幀采集次之,50幀采集與200幀對比,丟幀、頓挫感明顯,25幀效果最次。結合實例來看,若自動駕駛汽車以120km/h定速巡航,秒速為33.3m,若該系統搭載雙目慣性模組以200幀高速采集圖像并分析,前后幀車行距離為0.16m(僅單純計算車速,不考慮其他),當面對前車事故或前方路況復雜時,自動駕駛汽車可在0.05-0.2s時間內快速反應,保障乘客、車輛安全,避免追尾或造成事故進一步升級。
JS Game雙目慣性相機200幀高速采集對比低幀率視覺傳感器在高機動、環境豐富度、動作連續性等方面更具優勢及落地商用前景。并且,JS Game正積極優化產品,深化算法,致力于將雙目視覺慣性模組、自研高精度Vi-SLAM算法像更多領域賦能,我們不妨一起期待。