大家好,我是M哥。
今天,M哥邀請了JS Game CTO 閆東坤博士來解答一些大家對JS Game在硬件模組的問題。
按照慣例,先介紹一下閆博士:
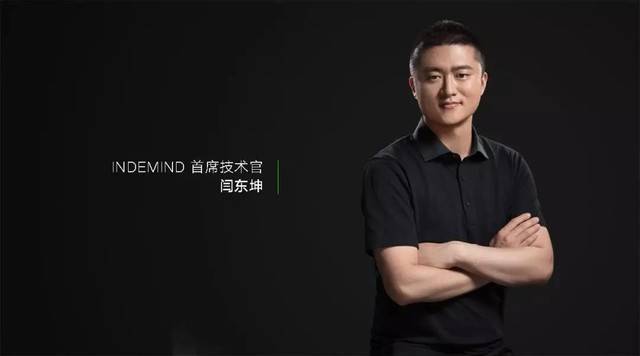
閆東坤,北京航空航天大學精密儀器及機械專業博士,畢業于“慣性技術”國家級重點實驗室。曾參與國家“十一五”“863計劃”和國家“973計劃”項目,并主持北京市科委課題“基于慣性器件的高速鐵路軌道檢測設備樣機研制”,申請專利8項,2017年加入JS Game,擔任CTO職位,主持JS Game硬件及多傳感器融合技術的研發工作。
以下為梳理后閆博的分享內容:
M哥:JS Game雙目視覺慣性模組中涉及多個視覺傳感器及IMU慣性傳感器,研發團隊如何評估傳感器是否適用?
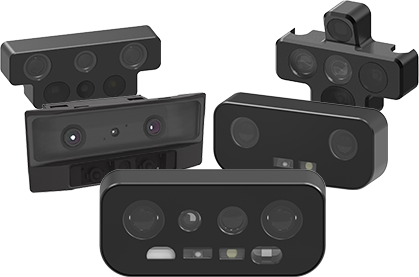
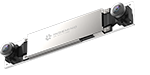
閆博:JS Game為推進計算機視覺行業的發展,在基礎硬件、算法研究乃至頂層應用方面進行了大量工作,發覺計算機視覺基礎設備水平亟待提高。面對行業現狀,JS Game深入研究并開發了一款雙目慣性模組,該模組完全自主研發,采用雙目攝像頭+六軸IMU的多傳感器融合架構,使視覺和慣性技術的優勢互補。
考慮到滿足模組在SLAM等應用場景的精度及穩定性需求,攝像頭的選擇主要考慮了曝光、視角、環境適應性等因素,其中攝像頭采用全局快門,可以有效降低運動拍攝下的圖像畸變,分辨率為1280*800,幀率為50FPS,實現了高分辨率和高幀率,充分保障前端數據采集;攝像頭配套采用超廣角鏡頭,視場角達到143°能有效增大視場范圍,提高視覺SLAM應用穩定性;先進的自動曝光、自動白平衡算法,有效提高系統環境適應性。
保障視覺信息采集的同時,六軸IMU傳感器可以精確感知載體的運動角速度和加速度信息,有效提高系統在快速機動及視覺丟失情況下的穩定性,為實現IMU對攝像頭數據的有效輔助,IMU主要從噪聲和穩定性等方面進行考核,JS Game對市面上多款IMU進行傳感器零偏、比例因子、正交誤差、溫度系數等誤差的穩定性及重復性研究,同時進行系統噪聲、隨機游走等參數的統計分析,最終標定后IMU加速度計零偏穩定性為100ug,陀螺儀零偏穩定性為15°/h的精度,該精度可以有效實現雙目攝像頭+六軸IMU良好匹配。
層層篩選的視覺及IMU硬件傳感器配合JS Game自主研發的視覺+IMU多傳感器融合技術為核心的技術架構,JS Game有信心通過雙目慣性模組為用戶提供超越主流市場的優質高精度高穩定性SLAM服務支持。
M哥:JS Game視覺慣性模組選用雙目攝像頭與IMU慣性元件共同作用空間定位與位姿結算,除上述的傳感器精度外,不同傳感器之間的時間不同步,同樣會影響結果精度,JS Game是如何解決傳感器間時間不同步的問題?
閆博:雙目攝像頭間的時間同步及攝像頭與IMU間的時間同步是雙目慣性模組在SLAM等計算機視覺應用方向的重要基礎,時間同步的精度決定著SLAM等視覺應用的精度甚至成敗。
JS Game與國際領先的專業視覺影像技術開發公司Omnivision合作,聯合開發最新的雙目攝像頭及IMU時間同步解決方案,控制時間同步精度至微秒級,極大提高了傳感器間的時間同步精度,為計算機視覺應用提供精準的數據源,實現高精度的視覺+IMU多傳感器融合的Vi-SLAM技術,為行業SLAM需求提供更高精度、場景適應性更強的新方案。
M哥:傳感器間的時間同步和傳感器標定是模組的重要基礎技術,而標定精度決定了模組在實際應用中的精度,JS Game研發團隊在傳感器標定上做了哪些工作?
閆博:實現雙目慣性模組的高精度應用,需在使用前對攝像頭和IMU進行傳感器的誤差建模、標定及補償。
JS Game自主研發的傳感器標定技術,可對雙目慣性模組進行快速、高精度標定;對雙目攝像頭進行畸變、內參及外參的標定,實現圖像數據的高精度補償;對IMU傳感器進行零偏、比例因子、正交誤差和溫度系統等參數的標定及補償,實現對載體運動角速度和線加速度的準確測量;同時,建模標定了攝像頭與IMU間的位置及姿態的外參關系,為開發人員實現圖像與IMU間的高精度多傳感器數據融合提供基礎,以實現高精度Vi-SLAM等計算機視覺應用技術。
M哥:基于自研的雙目慣性模組,JS Game在視覺+IMU多傳感器融合技術上,是如何實現視覺傳感器與IMU傳感器的高精度數據融合的?
閆博:近年來,計算機視覺獲得了巨大的進步和發展,但是純視覺的應用在很多復雜環境下的問題也同時暴露出來,比如快速機動、明暗變換等場景都極易引起計算機視覺的失效,為有效彌補計算機視覺的不足,基于視覺+IMU的多傳感器融合技術成為新的研究熱點,同時也帶來了較高的研發難度,多傳感器融合技術的難點在于通過引入動力學方程,將視覺的測量量與IMU的測量量進行狀態合并,構建系統方程和觀測方程,進行誤差估計。
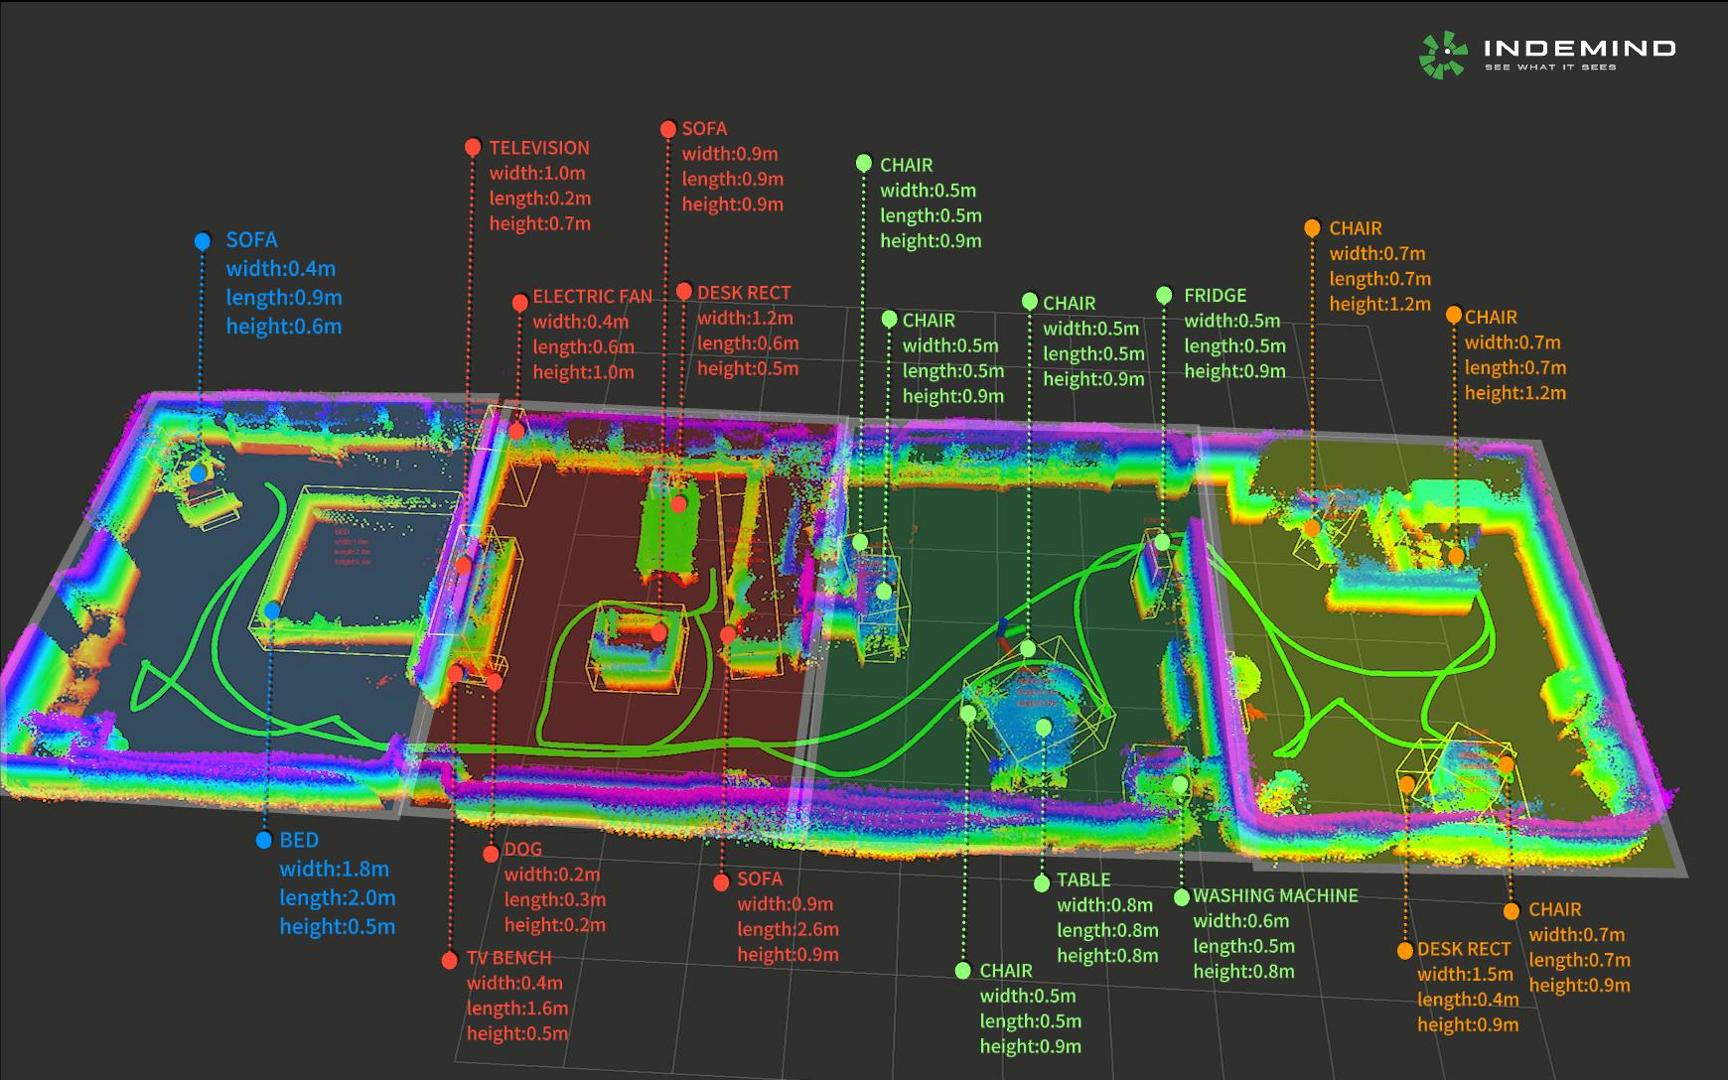
JS Game依托公司在多傳感器融合方面深厚的經驗,基于Kalman濾波構建高維度系統誤差模型,實時估計及補償視覺、IMU誤差,提高SLAM精度及穩定性,將視覺傳感器的慢速運動高精度與IMU傳感器的大量程和短時間高精度相結合,實現自主開發的高精度、高穩定性Vi-SLAM,與純視覺SLAM相比具有位姿精度高、環境適應性好、動態性能穩定等優勢。
M哥:面對眾多行業的需求,結合公司研發的視覺慣性模組硬件和算法,JS Game會做哪些工作來滿足行業的需求。
閆博:為滿足行業需求,方便普通用戶和開發者使用雙目慣性模組,JS Game對外開放雙目慣性模組SDK開發套件,SDK為開發者提供準確的圖像和IMU數據源,并提供高精度雙目攝像頭+六軸IMU標定文件,方便技術人員進行算法開發;同時SDK開發套件內嵌JS Game自主開發的Vi-SLAM算法庫,與雙目慣性模組配套使用,可以應用于AR/VR、無人機、智能機器人等場景,極大的降低了用戶的開發難度和研發周期,從而推動計算機視覺技術的落地和計算機視覺行業的發展,同時滿足各個行業對計算機視覺技術的需求。
今天閆博的分享可謂干貨十足,闡釋了JS Game雙目慣性模組研發的整套流程,從硬件選型到核心技術研發再到后期SDK支持,JS Game研發團隊對硬件產品研發流程有著深刻系統認知及獨到見解角度。在設備選型上,JS Game從實際使用需求出發,保障雙目視覺慣性模組的前端數據采集,同時,時間同步技術與設備標定技術提高時間精度、減小傳感器間誤差,進一步保障前端數據采集精度,配合JS Game自研SLAM算法,使JS Game雙目慣性模組實現突破性的實際精度。
不僅如此,為滿足行業需求,方便普通用戶和開發者使用雙目慣性膜組,JS Game對外開放SDK開發套件,內置的JS Game自主開發Vi-SLAM算法庫為模組產品保駕護航,使之可廣泛應用于AR/VR、無人機、智能機器人等領域,降低了用戶的開發難度及研發周期,為行業提供強勁推動力。
關于JS Game技術細節到這里便告一段落,下周M哥將為大家呈現JS Game在行業應用中的探索。
敬請期待……