多模態(tài)感知,完成數(shù)據(jù)對(duì)齊及環(huán)境動(dòng)態(tài)捕捉,實(shí)現(xiàn)長(zhǎng)期空間記憶
嵌入物理規(guī)則約束,完成結(jié)構(gòu)化三維語(yǔ)義地圖建模,突破環(huán)境感知局限,滿足精準(zhǔn)化、策略化作業(yè)要求
從單一編程到意圖驅(qū)動(dòng),完成復(fù)雜任務(wù)分層推理與規(guī)劃,實(shí)現(xiàn)任務(wù)執(zhí)行泛化能力
打通物理與數(shù)字世界的“次元壁”,將數(shù)字規(guī)則映射到物理行為,實(shí)現(xiàn)人機(jī)交互及多機(jī)協(xié)作
一:什么是視覺(jué)導(dǎo)航?
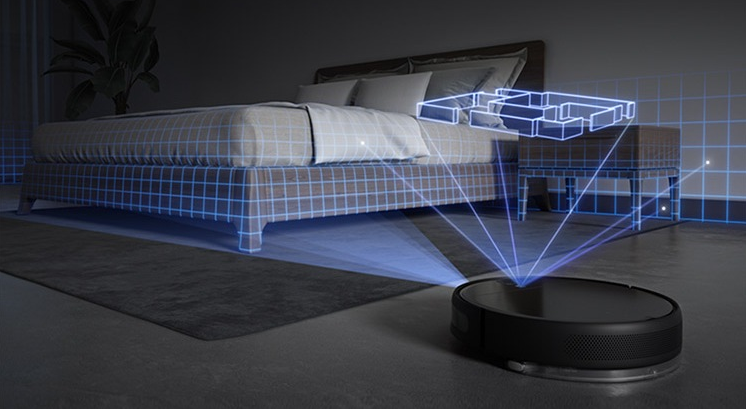
視覺(jué)導(dǎo)航是一種利用攝像頭或其他視覺(jué)傳感器采集環(huán)境信息,通過(guò)計(jì)算機(jī)視覺(jué)技術(shù)實(shí)現(xiàn)對(duì)機(jī)器人或無(wú)人機(jī)等設(shè)備的導(dǎo)航的技術(shù)。它通過(guò)分析攝像頭拍攝到的圖像或視頻,提取出環(huán)境中的特征點(diǎn)、線條、顏色等信息,結(jié)合機(jī)器人的運(yùn)動(dòng)學(xué)模型和地圖信息,計(jì)算出機(jī)器人的位置、姿態(tài)和運(yùn)動(dòng)軌跡,從而實(shí)現(xiàn)導(dǎo)航。
來(lái)源于網(wǎng)絡(luò)
視覺(jué)導(dǎo)航具有信息豐富、靈活性高、適應(yīng)性好等優(yōu)點(diǎn)。它可以在復(fù)雜的環(huán)境中工作,適應(yīng)各種場(chǎng)景和光照條件,同時(shí)還可以利用環(huán)境中的自然特征進(jìn)行定位,不需要額外安裝標(biāo)志物或反射器等輔助設(shè)備。
視覺(jué)導(dǎo)航技術(shù)已經(jīng)廣泛應(yīng)用于掃地機(jī)器人、無(wú)人機(jī)、自動(dòng)駕駛汽車(chē)等領(lǐng)域。例如,掃地機(jī)器人可以利用視覺(jué)導(dǎo)航技術(shù)識(shí)別房間信息及房間內(nèi)的障礙物和家具,規(guī)劃出合理的清掃路徑;無(wú)人機(jī)可以利用視覺(jué)導(dǎo)航技術(shù)實(shí)現(xiàn)自動(dòng)巡航、目標(biāo)跟蹤等功能;自動(dòng)駕駛汽車(chē)可以利用視覺(jué)導(dǎo)航技術(shù)識(shí)別道路標(biāo)志、行人和其他車(chē)輛,實(shí)現(xiàn)自動(dòng)駕駛功能。
需要注意的是,視覺(jué)導(dǎo)航技術(shù)也存在一些挑戰(zhàn)和限制,例如對(duì)于光線條件不佳或缺乏紋理的環(huán)境,視覺(jué)導(dǎo)航的精度和穩(wěn)定性可能會(huì)受到影響。此外,視覺(jué)導(dǎo)航還需要消耗大量的算力資源,因此需要高性能的計(jì)算單元支持。
二:視覺(jué)導(dǎo)航的技術(shù)原理是什么?
視覺(jué)導(dǎo)航的技術(shù)原理大致可以分為以下幾個(gè)步驟:
1:圖像采集:通過(guò)攝像頭或其他視覺(jué)傳感器采集周?chē)h(huán)境的圖像信息。
2:圖像預(yù)處理:對(duì)采集到的圖像進(jìn)行預(yù)處理,包括濾波、降噪、增強(qiáng)等操作,以提高圖像的質(zhì)量和清晰度。這有助于后續(xù)的特征提取和匹配。
3:特征提取:從預(yù)處理后的圖像中提取出顯著的特征點(diǎn)或線條,如角點(diǎn)、邊緣等。這些特征點(diǎn)在機(jī)器人移動(dòng)過(guò)程中會(huì)保持不變或呈現(xiàn)出一定的規(guī)律性,因此可以用于機(jī)器人的定位和導(dǎo)航。
4:特征匹配:將當(dāng)前采集到的特征點(diǎn)與預(yù)先建立的地圖或模型中的特征進(jìn)行匹配,以獲取機(jī)器人的位置、姿態(tài)等信息。這個(gè)過(guò)程需要應(yīng)用一些算法,如特征點(diǎn)匹配算法、基于深度學(xué)習(xí)的圖像識(shí)別算法等。
5:路徑規(guī)劃:根據(jù)機(jī)器人位置信息,結(jié)合地圖信息和機(jī)器人的運(yùn)動(dòng)學(xué)模型,規(guī)劃出合適的運(yùn)動(dòng)路徑。這個(gè)過(guò)程需要考慮機(jī)器人的運(yùn)動(dòng)約束、環(huán)境中的障礙物、路徑的長(zhǎng)度和安全性等因素。
6:控制執(zhí)行:根據(jù)路徑規(guī)劃的結(jié)果,控制機(jī)器人沿著規(guī)劃的路徑移動(dòng)。這個(gè)過(guò)程需要對(duì)機(jī)器人的運(yùn)動(dòng)狀態(tài),如速度、方向、姿態(tài)等進(jìn)行實(shí)時(shí)監(jiān)控和調(diào)整。