91视频69-91视频91-91视频91九色-91视频91自-91视频97-91视频9999-91视频99视频-91视频av-91视频cn-91视频com

首頁- 公司動態(tài)- 行業(yè)知識

2024-02-23 來源:JS Game

機(jī)器人如何實(shí)現(xiàn)路徑規(guī)劃的?算法介紹

讓機(jī)器能夠像人一樣自主行動,需要依靠路徑規(guī)劃技術(shù)實(shí)現(xiàn),即機(jī)器人通過傳感器獲取環(huán)境信息,自主規(guī)劃安全的運(yùn)行路線,并高效完成作業(yè)任務(wù)。這其中,如何路徑規(guī)劃,目前也發(fā)展出了多種算法。

以下是幾種常見的路徑規(guī)劃算法及其優(yōu)缺點(diǎn):

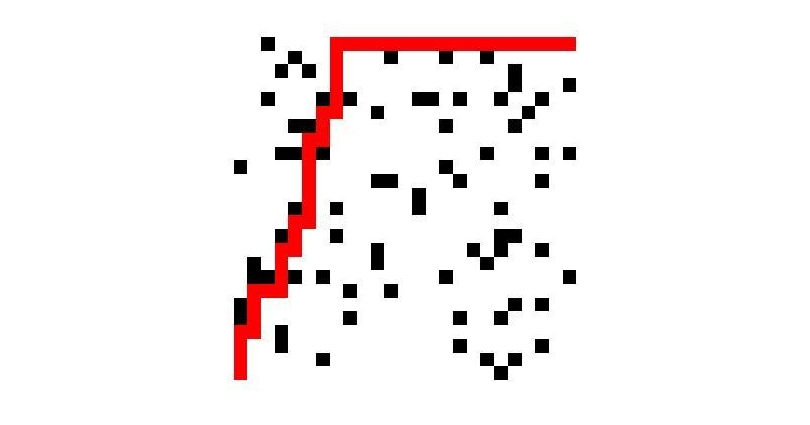
1. 圖搜索法:圖搜索法通過利用已有的環(huán)境地圖和版圖中的障礙物等數(shù)據(jù)信息建立,由起點(diǎn)至結(jié)束點(diǎn)的可行路線,目前分為深度最優(yōu)和廣度最優(yōu)二種走向。

優(yōu)點(diǎn):實(shí)時性較好,能夠處理復(fù)雜的靜態(tài)環(huán)境,找出最短路徑。

缺點(diǎn):計(jì)算量大;在動態(tài)環(huán)境下性能較差,容易受到障礙物的干擾。

2. RRT(Rapidly-exploring Random Trees)算法:一種基于采樣的路徑規(guī)劃算法,通過隨機(jī)采樣和局部搜索來構(gòu)建一棵搜索隨機(jī)樹,以探索空間中的可行路徑。

優(yōu)點(diǎn):能夠處理非凸和動態(tài)環(huán)境,對初始路徑要求低。

缺點(diǎn):搜索效率相對較低,可能需要很長時間才能找到有效路徑,且通常不是最優(yōu)路徑。

3. 人工勢場法:一種用于機(jī)器人運(yùn)動規(guī)劃的虛擬力方法。其基本思想是將目標(biāo)和障礙物對機(jī)器人運(yùn)動的影響具體化成人造勢場。目標(biāo)處勢能低,障礙物處勢能高。這種勢差產(chǎn)生了目標(biāo)對機(jī)器人的引力和障礙物對機(jī)器人的斥力,其合力控制機(jī)器人沿勢場的負(fù)梯度方向向目標(biāo)點(diǎn)運(yùn)動。

優(yōu)點(diǎn):簡單直觀,能夠處理動態(tài)環(huán)境和避障。

缺點(diǎn):可能會受到局部最優(yōu)解的干擾,導(dǎo)致規(guī)劃失敗。

4. BUG(Bezier-based Global Optimization)算法:一種完全應(yīng)激的機(jī)器人避障算法。其算法原理類似昆蟲爬行的運(yùn)動決策策略。在未遇到障礙物時,沿直線向目標(biāo)運(yùn)動;在遇到障礙物后,沿著障礙物邊界繞行,并利用一定的判斷準(zhǔn)則離開障礙物繼續(xù)直行。

優(yōu)點(diǎn):BUG算法相對簡單,容易實(shí)現(xiàn)。

缺點(diǎn):BUG算法可能會陷入局部最優(yōu)解,導(dǎo)致無法找到更好的路徑;對于復(fù)雜環(huán)境或動態(tài)障礙物不夠靈活。

5. Dijkstra算法:通過預(yù)測從初始點(diǎn)至空間中任意一個點(diǎn)的最短距離,使機(jī)器人能夠獲取全局最佳路徑。

優(yōu)點(diǎn):如果最優(yōu)路徑存在,那么一定能找到最優(yōu)路徑。

缺點(diǎn):擴(kuò)展的結(jié)點(diǎn)很多,效率低;有權(quán)圖中可能是負(fù)邊。

6. A*算法:為克服Dijkstra計(jì)算效能低下的問題,A Star計(jì)算作為一種啟發(fā)式計(jì)算被引入。該計(jì)算在廣度優(yōu)先的基石上s增加了一種估價函數(shù)。

優(yōu)點(diǎn):利用啟發(fā)式函數(shù),搜索范圍小,提高了搜索效率,是一種直接的搜索算法。

缺點(diǎn):不太適合高維空間,計(jì)算量大,隨著節(jié)點(diǎn)數(shù)的增多,算法搜索效率降低。

機(jī)器人如何實(shí)現(xiàn)路徑規(guī)劃的?機(jī)器人實(shí)現(xiàn)路徑規(guī)劃的方法多種多樣,具體使用哪種方法需要根據(jù)實(shí)際應(yīng)用需求、環(huán)境特性和計(jì)算資源等因素綜合選擇。

JS Game是一家擁有自研機(jī)器人全棧AI技術(shù)的機(jī)器人AI技術(shù)供應(yīng)商,立足于機(jī)器人產(chǎn)業(yè)鏈最上游,為整個機(jī)器人行業(yè)提供通用的、可靠的、低成本的機(jī)器人AI技術(shù)。如有:視覺導(dǎo)航掃地機(jī)器人導(dǎo)航、商用機(jī)器人底盤和雙目視覺等AI技術(shù)需要,請撥打010-5289 4598

上一篇:服務(wù)機(jī)器人有哪些?發(fā)展趨勢是什么? 返回列表 下一篇:栽跟頭的掃地機(jī)器人,還需苦練內(nèi)功

相關(guān)新聞

主站蜘蛛池模板: 久草福利资源总站 | 免费看黄色A片 | 波多野吉衣 | 欧美亚洲中文字幕 | 国产成人综合亚洲 | 欧美精品888 | 国产精品欧美久 | 丝袜中出| 超碰碰色| 男人的天堂av网 | 狠狠操青青 | 一极片在线免费看 | 欧美蝌蚪乱伦自拍 | 97超级碰碰 | 成人自拍视频在线 | 日韩大片在线观看 | 高清av一区二区 | 成人豆奶| 欧美男人亚洲天堂 | 91视频国产在线 | 国产妻精品一区 | 国产看片在线 | 日本三级理伦片 | 免费黄色A片视频 | 一二区国产无码 | 国产人妖一区 | 香蕉玖玖 | 日韩在线视频免费 | 污污污污污在线 | 日韩无码电影专区 | 日韩精品页 | 日本韩国免费视频 | 人妖射精 | 国家a级变态网站 | 国产美女999 | 福利第一页| 老湿机深夜福利 | 欧美经典人妖系列 | 亚洲五码免费 | 欧美性爱男人天堂 | 综合五月激情 |