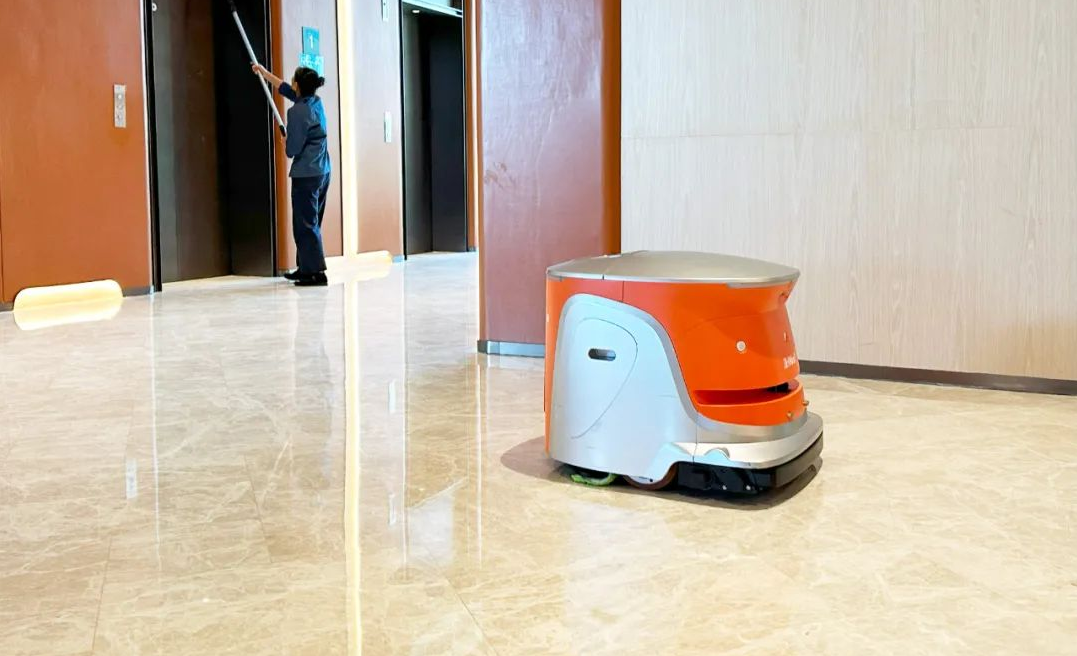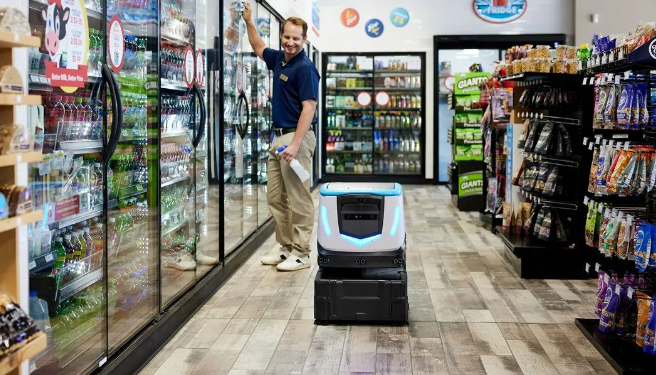
如同人天生就會躲避物體一樣,機器人同樣需要避障功能,這也是實現自主移動的重要部分。無論是機器人的應用場景是工廠、商場、還是超市,面對人流攢動,布局復雜的環境,想要完成作業,就需要具備可靠穩健的避障技術。
從概念上來說,機器人避障技術是指機器人根據傳感器采集的障礙信息,包括尺寸、形狀和位置等信息,利用避障算法實時地規劃運動路徑避開障礙物,從而保證安全運行。
根據傳感器不同,目前避障技術可分為多種:
超聲波避障:通過傳感器發射出超聲波并進行反射檢測,利用聲速計算出障礙物的距離信息, 系統從而實時調整運動路徑規避障礙物。超聲波工作距離一般小于10米,優點在于技術成熟,硬件成本低。
紅外避障:本質上紅外避障技術原理也是利用反射原理。根據發射器和接收器得到的偏移值,利用幾何關系計算出與障礙物的距離信息。紅外傳感器抗干擾能力強,但工作距離一般比超聲波避障小,缺點是難以檢測高反物體,如玻璃、鏡子等。
激光雷達避障:激光雷達同樣具有發射器和接收器,發射器用激光照射目標,接收器接收反射光波。根據發射和接收的時間差和角度差,計算出距離信息。激光雷達避障工作距離大,延遲低、效果穩定,是目前的主流方案,而缺點和紅外避障一樣,難以檢測高反物體。
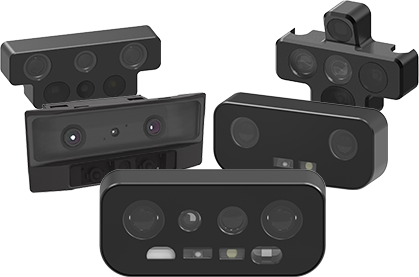
視覺避障:這里我們只以應用更加廣泛的雙目方案為例。雙目測距的原理是采用三角測距法,其優點是信息量豐富,可以根據識別到的不同障礙物(如拖鞋、插線板、花瓶等)實現智能化策略避障,缺點是算力要求高、穩定性不足,且易受光線影響。
避障常用算法有哪些?
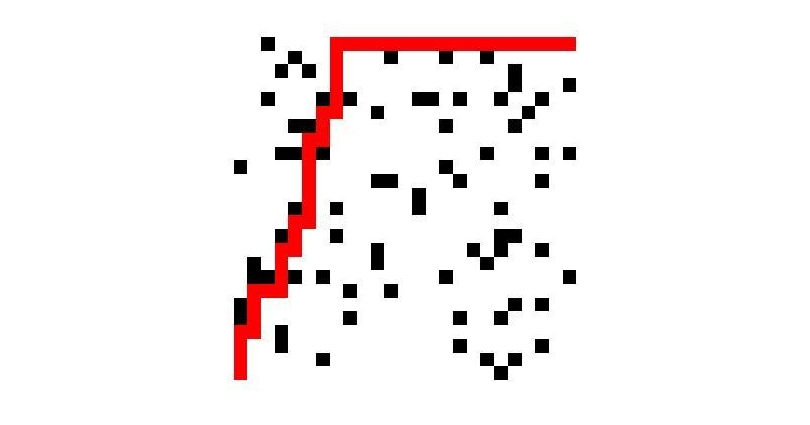
Bug算法:Bug算法較為簡單,其原理是在系統檢測到障礙物后,圍繞障礙物的輪廓行走,從而繞開它。缺點是做法比較笨,導致效率很低,且Bug算法只能用于二維路徑,不適用三維。
勢場法:勢場法把機器人處理在勢場下的一個點,隨著勢場而移動,目標表現為低谷值,即對機器人的吸引力,而障礙物扮演的勢場中的一個高峰,即斥力,所有這些力迭加于機器人身上,平滑地引導機器人走向目標,同時避免碰撞已知的障礙物。當機器人移動過程中檢測新的障礙物,則需要更新勢場并重新規劃。
神經網絡算法:通過模仿生物神經網絡的結構和功能的數學模型或計算模型,以通過訓練神經網絡來學習避障策略,實現機器人的避障控制。
向量場直方圖:這種算法是一種由人工勢場法改進而來的機器人導航算法,通過傳感器數據構建一個直方圖,這個直方圖描述了機器人周圍的障礙物的分布。然后,它將直方圖轉化為一個稱為向量場直方圖的數據結構。基于這個數據結構,機器人可以確定最佳的、無碰撞的移動方向。
部分內容來自網絡
推薦閱讀:AI機器人的發展前景和挑戰
JS Game是一家擁有自研機器人全棧AI技術的機器人AI技術供應商,立足于機器人產業鏈最上游,為整個機器人行業提供通用的、可靠的、低成本的機器人AI技術。如有:視覺導航、掃地機器人導航、商用機器人底盤和雙目視覺等AI技術需要,請撥打010-5289 4598