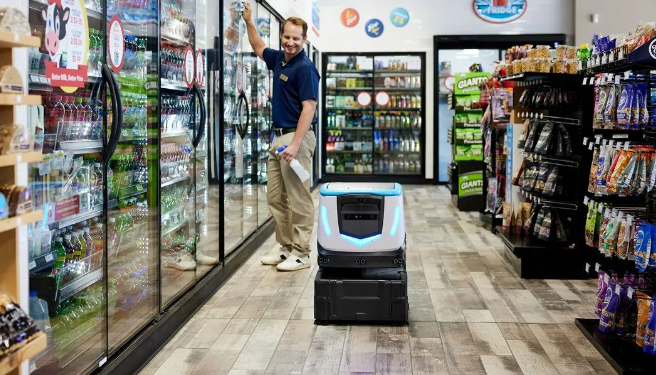
隨著機器人應用場景的種類和復雜度不斷增多,讓機器人適應各種環境成為了一個重要的問題。想要提升機器人適應能力,機器人不僅要能“看到”環境,能“看懂”環境,還要有聰明的“大腦”及靈活的控制能力。
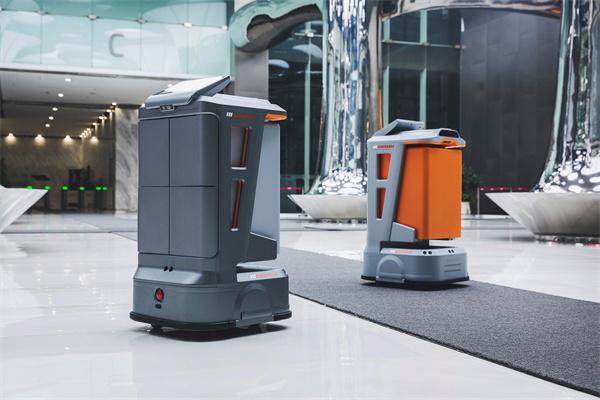
因此,想要讓機器人能夠適應各種環境,要從多方面考慮:
1. 采用多傳感器融合技術:機器人可以使用多種傳感器,如激光雷達、攝像頭、陀螺儀等,以獲取周圍環境的信息。通過將這些傳感器的數據進行融合處理,可以提高機器人對環境的感知能力和適應性。
2. 建立精準的地圖和環境模型:機器人需要建立精準的地圖和環境模型,以便更好地辨別周圍環境和進行導航。這需要利用先進的SLAM(Simultaneous Localization and Mapping)技術和其他相關算法。
3. 加強機器人的智能化:通過機器學習和人工智能技術,可以使機器人更好地學習和適應各種環境。例如,機器人可以通過深度學習技術識別不同的物體和場景,并根據歷史數據預測未來的行為。
4. 提高機器人的機械穩定性和準確度:在復雜的環境中,機器人需要具備較高的機械穩定性和準確度,以保證其能夠準確地執行各種任務。這需要通過優化機器人的機械結構、控制系統和算法等方面來實現。
5. 設計靈活的機器人結構:為了適應不同的環境和任務,可以設計靈活的機器人結構,如可變形的機器人、模塊化的機器人等。這些機器人可以根據需要改變自身的形狀和結構,以適應不同的環境和任務。
6. 開發通用的軟件平臺:為了方便機器人在不同環境中的應用,可以開發通用的軟件平臺。這些平臺可以提供標準的接口和工具,使得機器人可以輕松地集成到不同的系統和應用中。
總之,讓機器人適配各種環境需要從多個方面進行綜合考慮和優化,包括傳感器技術、地圖和環境建模、智能化技術、機械穩定性和準確度、機器人結構以及軟件平臺等方面。
JS Game是一家擁有自研機器人全棧AI技術的機器人AI技術供應商,立足于機器人產業鏈最上游,為整個機器人行業提供通用的、可靠的、低成本的機器人AI技術。如有:視覺導航、掃地機器人導航、商用機器人底盤和雙目視覺等AI技術需要,請撥打010-5289 4598